Chapter 13: दोलन
आवर्ती गति, सरल आवर्त गति, स्प्रिंग-द्रव्यमान निकाय, सरल लोलक और अवमंदित/प्रणोदित दोलन — पुस्तक के सभी अभ्यास प्रश्नों सहित।
Original notes — ready Educational Galaxy के अपने शब्दों में Bhautiki Bhag-2 (Purani pustak — 2025 se pehle wali)
दोलन — EG के अपने शब्दों में सार
Book: Bhautiki Bhag-2 (Purani pustak — 2025 se pehle wali) (BSEB, Class 11 Physics) | Chapter 13 | Medium: हिंदी (English technical शब्द साथ में)
सरल आवर्त गति
जब किसी वस्तु पर प्रत्यानयन बल विस्थापन के समानुपाती और विपरीत दिशा में लगता है, तो वह सरल आवर्त गति (SHM) करती है: F = −kx।
SHM में विस्थापन x = A sin(ωt + φ) से बताया जाता है, जहाँ A आयाम, ω कोणीय आवृत्ति और φ कला है। आवर्तकाल T = 2π/ω होता है।
सरल लोलक और स्प्रिंग
सरल लोलक का आवर्तकाल T = 2π√(L/g) होता है — यह द्रव्यमान पर निर्भर नहीं करता, केवल लंबाई और g पर निर्भर करता है।
स्प्रिंग से जुड़े द्रव्यमान का आवर्तकाल T = 2π√(m/k) होता है। SHM में कुल ऊर्जा स्थिर रहती है और गतिज व स्थितिज ऊर्जा में बदलती रहती है।
अवमंदन और अनुनाद
वास्तविक दोलनों में घर्षण के कारण आयाम धीरे-धीरे घटता है — इसे अवमंदन कहते हैं।
जब बाहरी आवर्ती बल की आवृत्ति निकाय की स्वाभाविक आवृत्ति के बराबर हो जाती है, तो आयाम बहुत बढ़ जाता है — इसे अनुनाद कहते हैं। पुलों और इमारतों के डिज़ाइन में अनुनाद से बचा जाता है।
इस अध्याय का विचार: आवर्ती गति वह गति है जो नियमित समय-अंतराल पर स्वयं को दोहराती है; सरल आवर्त गति (SHM) उसकी सबसे सरल और सबसे महत्त्वपूर्ण किस्म है — प्रत्यानयन बल विस्थापन के अनुक्रमानुपाती और विपरीत दिशा में होता है (F = −kx)। लोलक, स्प्रिंग, U-नली का पारा और वायु-गुहा की गेंद — सब इसी एक समीकरण का पालन करते हैं।
पुस्तक की संरचना: अध्याय आवर्ती/दोलन गति की परिभाषाओं से शुरू होकर सरल आवर्त गति, एकसमान वृत्तीय गति से उसका संबंध, स्प्रिंग-द्रव्यमान निकाय, सरल लोलक, ऊर्जा, अवमंदित दोलन, प्रणोदित दोलन और अनुनाद तक जाता है।
14.1–14.2 आवर्ती गति और दोलन
आवर्ती गति: निश्चित समय-अंतराल (आवर्तकाल T) के बाद गति स्वयं को दोहराती है। दोलन गति: आवर्ती गति जो एक माध्य स्थिति के इधर-उधर होती है। प्रत्येक दोलन आवर्ती होता है, पर प्रत्येक आवर्ती गति दोलन नहीं होती (जैसे पृथ्वी का अपनी अक्ष पर घूर्णन — आवर्ती पर दोलन नहीं)।
14.3–14.4 सरल आवर्त गति (SHM)
SHM की परिभाषा: a = −ω²x — त्वरण विस्थापन के अनुक्रमानुपाती और माध्य स्थिति की ओर दिष्ट होता है। हल: x = A·cos(ωt + φ); v = −Aω·sin(ωt + φ); a = −Aω²·cos(ωt + φ)। आवर्तकाल T = 2π/ω; आवृत्ति ν = 1/T। एकसमान वृत्तीय गति का किसी व्यास पर प्रक्षेप ही SHM है — संदर्भ वृत्त की विधि से ही कला कोण (φ) समझा जाता है।
14.5–14.6 स्प्रिंग-द्रव्यमान निकाय और सरल लोलक
स्प्रिंग-द्रव्यमान: T = 2π√(m/k) — आवर्तकाल द्रव्यमान और कमानी-स्थिरांक पर निर्भर करता है, आयाम पर नहीं। सरल लोलक: T = 2π√(l/g) — छोटे कोणों के लिए; द्रव्यमान पर निर्भर नहीं करता (क्योंकि प्रत्यानयन बल आघूर्ण और जड़त्व आघूर्ण दोनों द्रव्यमान के अनुक्रमानुपाती हैं)। बड़े कोणों पर T, 2π√(l/g) से अधिक हो जाता है (sin θ < θ के कारण)।
14.7–14.8 SHM में ऊर्जा
कुल यांत्रिक ऊर्जा E = (1/2)mω²A² = नियत; गतिज ऊर्जा = (1/2)mω²(A² − x²); स्थितिज ऊर्जा = (1/2)mω²x²। एक आवर्तकाल में औसत गतिज ऊर्जा = औसत स्थितिज ऊर्जा = E/2 — ऊर्जा माध्य स्थिति पर पूर्णतः गतिज और चरम स्थितियों पर पूर्णतः स्थितिज होती है।
14.9–14.10 अवमंदित, प्रणोदित दोलन और अनुनाद
अवमंदित दोलन: आयाम चरघातांकी रूप से घटता है (A·e^(−bt/2m))। प्रणोदित दोलन: स्थायी अवस्था की आवृत्ति बाह्य बल की आवृत्ति के बराबर होती है, प्राकृतिक आवृत्ति के बराबर नहीं। अनुनाद: जब बाह्य आवृत्ति प्राकृतिक आवृत्ति के बराबर हो, तो आयाम अधिकतम होता है (शून्य अवमंदन की आदर्श स्थिति में अनंत)।
तालिका / चार्ट — एक नज़र में
| निकाय | आवर्तकाल |
|---|---|
| सरल लोलक | T = 2π√(L/g) |
| स्प्रिंग-द्रव्यमान | T = 2π√(m/k) |
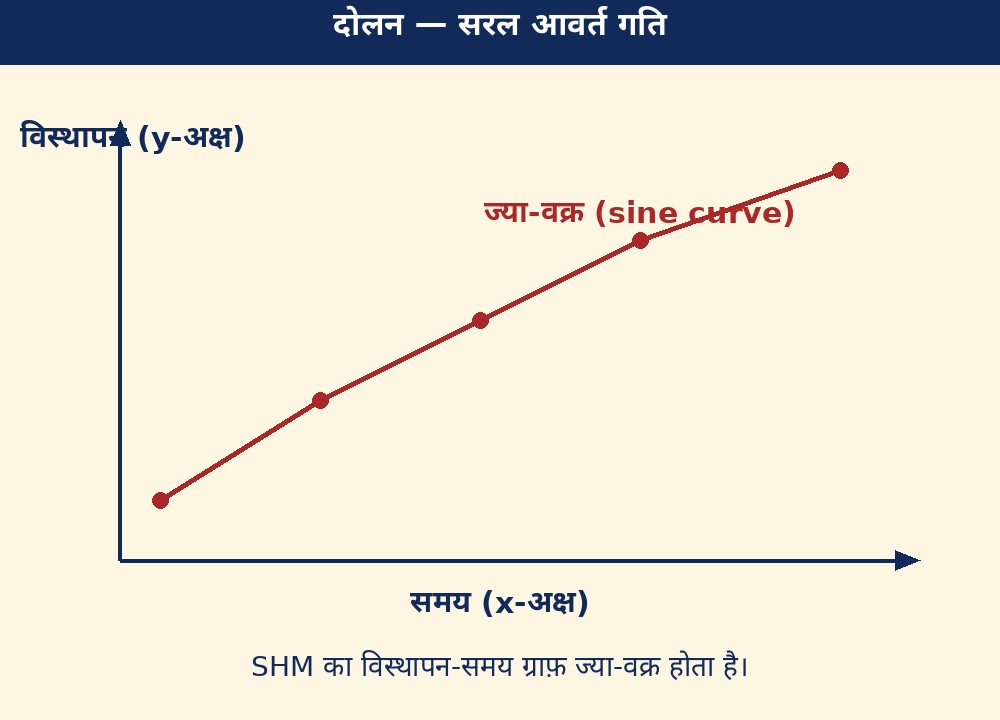
चित्र 1: चित्र 1 में SHM का ज्या-वक्र दिखाया गया है — यही दोलन की पहचान है।

चित्र 2: चित्र 2 में इस अध्याय की चार सबसे ज़रूरी बातें संक्षेप में दी गई हैं।

नया चित्र (लेबल चित्र पर ही छपे हैं): सरल आवर्त गति: x-t वक्र (ज्या वक्र)
मुख्य शब्द / Key Terms
- सरल आवर्त गति: F = −kx वाली आवर्ती गति।
- आयाम: साम्य से अधिकतम विस्थापन।
- आवर्तकाल: एक पूरा दोलन करने का समय।
- आवृत्ति: प्रति सेकंड दोलनों की संख्या।
- अनुनाद: आवृत्ति मिलने पर आयाम का बढ़ना।
- SHM की शर्त: a = −ω²x; हल x = A·cos(ωt + φ)।
- स्प्रिंग-द्रव्यमान: T = 2π√(m/k); सरल लोलक: T = 2π√(l/g) (छोटे कोण)।
- ऊर्जा: E = (1/2)mω²A²; औसत गतिज = औसत स्थितिज = E/2।
- संदर्भ वृत्त: एकसमान वृत्तीय गति का व्यास पर प्रक्षेप SHM है; कला कोण = वृत्त पर कोणीय स्थिति।
- अनुनाद: बाह्य आवृत्ति = प्राकृतिक आवृत्ति पर आयाम अधिकतम।
याद रखें
- SHM की पहचान F = −kx है।
- लोलक का आवर्तकाल द्रव्यमान पर निर्भर नहीं करता।
- आवृत्ति = 1/आवर्तकाल।
- SHM में कुल ऊर्जा स्थिर रहती है।
- अनुनाद से बचने के लिए आवृत्तियाँ अलग रखी जाती हैं।
परीक्षा टिप / आम गलती
आम गलती: लोलक के आवर्तकाल को द्रव्यमान पर निर्भर मान लेना। सूत्र में द्रव्यमान आता ही नहीं — लंबाई बढ़ने पर ही आवर्तकाल बढ़ता है।
प्रत्येक दोलन आवर्ती होता है, पर प्रत्येक आवर्ती गति दोलन नहीं होती (घूर्णन इसका उदाहरण है); और प्रत्येक दोलन SHM नहीं होता — SHM के लिए प्रत्यानयन बल का विस्थापन के ठीक अनुक्रमानुपाती होना आवश्यक है (a = −ω²x)।
सरल लोलक की गति छोटे कोणों के लिए ही सन्निकटतः SHM है। बड़े कोणों पर प्रत्यानयन बल आघूर्ण −mgl·sin θ होता है, और sin θ < θ होने से आवर्तकाल 2π√(l/g) से अधिक हो जाता है।
x(t) का रूप आरंभिक स्थिति से तय होता है: माध्य स्थिति से शुरू हो तो sin फलन, चरम स्थिति से शुरू हो तो cos फलन। एक ही गति के sin और cos रूप केवल कला कोण में भिन्न होते हैं, आवृत्ति और आयाम में नहीं।
अभ्यास प्रश्न — खुद करके देखें
- सरल आवर्त गति की शर्त क्या है? संकेत: F = −kx, अर्थात् बल विस्थापन के समानुपाती और विपरीत।
- सरल लोलक के आवर्तकाल का सूत्र लिखिए। संकेत: T = 2π√(L/g)।
- आयाम किसे कहते हैं? संकेत: साम्य स्थिति से अधिकतम विस्थापन को।
- अनुनाद क्या है? संकेत: आवृत्ति मिलने पर आयाम का बहुत बढ़ जाना।
- आवृत्ति और आवर्तकाल में क्या संबंध है? संकेत: आवृत्ति = 1/आवर्तकाल।
मुख्य प्रश्नोत्तर — Core Q&A
- घूर्णन आवर्ती है पर दोलन क्यों नहीं? उत्तर: क्योंकि उसमें कोई माध्य स्थिति के इधर-उधर आना-जाना नहीं होता — गति एक ही दिशा में आगे बढ़ती रहती है।
- लोलक का आवर्तकाल द्रव्यमान पर क्यों निर्भर नहीं करता? उत्तर: क्योंकि प्रत्यानयन बल आघूर्ण और जड़त्व आघूर्ण दोनों द्रव्यमान के अनुक्रमानुपाती हैं — अनुपात में द्रव्यमान निरस्त हो जाता है।
- बड़े कोणों पर लोलक का आवर्तकाल क्यों बढ़ जाता है? उत्तर: क्योंकि प्रत्यानयन sin θ पर निर्भर है और sin θ < θ है — प्रभावी प्रत्यानयन SHM मान से कम हो जाता है, गति धीमी पड़ती है।
- मुक्त रूप से गिरती लिफ्ट में लोलक क्यों नहीं दोलन करता? उत्तर: क्योंकि प्रभावी गुरुत्व शून्य हो जाता है — प्रत्यानयन बल ही नहीं रहता, आवृत्ति शून्य हो जाती है।
- प्रणोदित दोलन की स्थायी आवृत्ति किसकी होती है? उत्तर: बाह्य बल की आवृत्ति की — प्राकृतिक आवृत्ति की नहीं (प्रारंभिक क्षणिक दोलन के बाद)।
उत्तर सहित प्रश्न — बोर्ड-पैटर्न अभ्यास
ये Educational Galaxy के अपने बोर्ड-पैटर्न अभ्यास प्रश्न हैं, बोर्ड प्रश्नों की शैली में लिखे गए हैं। ये असली पिछले वर्षों के प्रश्न होने का दावा नहीं करते।
- लोलक की लंबाई चार गुनी हो तो आवर्तकाल कितना होगा? उत्तर: दोगुना, क्योंकि T लंबाई के वर्गमूल के समानुपाती है।
- SHM में कुल ऊर्जा क्यों स्थिर रहती है? उत्तर: क्योंकि गतिज और स्थितिज ऊर्जा एक-दूसरे में बदलती रहती हैं।
- स्प्रिंग का k बढ़ने पर आवर्तकाल पर क्या प्रभाव पड़ेगा? उत्तर: आवर्तकाल घट जाएगा।
- अवमंदन में आयाम क्यों घटता है? उत्तर: घर्षण के कारण ऊर्जा धीरे-धीरे नष्ट होती है।
- चंद्रमा पर लोलक का आवर्तकाल कैसा होगा? उत्तर: अधिक, क्योंकि वहाँ g कम है।
पुस्तक के अभ्यास प्रश्न — Extension Q&A (मुख्य अभ्यास)
नीचे के प्रश्न पुस्तक के अभ्यास (मुख्य भाग) के प्रश्नों पर आधारित हैं, EG के अपने शब्दों में लिखे गए हैं; उत्तर स्वयं जाँचकर दिए गए हैं।
- 14.1 आवर्ती गति को निरूपित करते हैं: (ii) स्वतंत्रतापूर्वक लटकाए गए दंड चुंबक को उसकी N-S दिशा से विस्थापित कर छोड़ देना — चुंबक अपनी माध्य स्थिति के इधर-उधर दोलन करता है (आवर्ती)। (iii) अपने द्रव्यमान केंद्र के परितः घूर्णी गति करता हाइड्रोजन अणु — घूर्णन नियमित रूप से दोहराता है (आवर्ती)। आवर्ती नहीं हैं: (i) तैराक का एक वापसी यात्रा पूरी करना (एकल घटना, दोहराव नहीं) और (iv) कमान से छोड़ा गया तीर (एक ही दिशा में गति, कोई दोहराव नहीं)।
- 14.2 (लगभग) सरल आवर्त गति को निरूपित करते हैं: (ii) U-नली में दोलायमान पारे के स्तंभ की गति — प्रत्यानयन बल विस्थापन के अनुक्रमानुपाती है (SHM)। (iii) चिकने वक्रीय कटोरे के भीतर बॉल बेयरिंग की गति, जब उसे निम्नतम बिंदु से कुछ ऊपर के बिंदु से मुक्त रूप से छोड़ा जाए — छोटे विस्थापनों के लिए SHM। आवर्ती परंतु सरल आवर्त गति नहीं: (i) पृथ्वी की अपने अक्ष पर घूर्णन गति (आवर्ती, पर दोलन नहीं) और (iv) बहुपरमाणुक अणु की अपनी साम्यावस्था की स्थिति के परितः व्यापक कंपन (कई SHM का अध्यारोपण, एकल SHM नहीं)।
- 14.3 चित्र 14.24 के चार x-t आरेखों में से आवर्ती गति का निरूपण करते हैं: (b) और (d) — (b) आरी-दाँत वक्र प्रत्येक 2 s में दोहराता है और (d) ज्या-वक्र प्रत्येक 2 s में दोहराता है; अतः दोनों का आवर्तकाल 2 s है। (a) एकदिष्ट वर्धमान वक्र और (c) अनियमित वक्र आवर्ती नहीं हैं।
- 14.4 (a) sin ωt − cos ωt = √2·sin(ωt − π/4) — सरल आवर्त गति, आवर्तकाल 2π/ω। (b) sin³ ωt = (3 sin ωt − sin 3ωt)/4 — आवर्ती परंतु सरल आवर्त गति नहीं (दो आवृत्तियों का अध्यारोपण), आवर्तकाल 2π/ω। (c) 3 cos(π/4 − 2ωt) — सरल आवर्त गति, आवर्तकाल π/ω। (d) cos ωt + cos 3ωt + cos 5ωt — आवर्ती परंतु सरल आवर्त गति नहीं, आवर्तकाल 2π/ω। (e) exp(−ω²t²) — अनावर्ती गति (कभी नहीं दोहराती)। (f) 1 + ωt + ω²t² — अनावर्ती गति (असीमित रूप से बढ़ती है)।
- 14.5 कण A तथा B बिंदुओं (एक-दूसरे से 10 cm दूर) के बीच रैखिक SHM कर रहा है; A से B की ओर की दिशा धनात्मक है (माध्य स्थिति O, आयाम 5 cm): (a) A सिरे पर: वेग = 0, त्वरण = +ω²×5 (O की ओर, धनात्मक), बल = +। (b) B सिरे पर: वेग = 0, त्वरण = −ω²×5, बल = −। (c) A की ओर जाते हुए AB के मध्य-बिंदु पर: वेग = −अधिकतम, त्वरण = 0, बल = 0। (d) A की ओर जाते हुए B से 2 cm दूर (x = +3 cm): वेग = −, त्वरण = −ω²×3, बल = −। (e) B की ओर जाते हुए A से 3 cm दूर (x = −2 cm): वेग = +, त्वरण = +ω²×2, बल = +। (f) A की ओर जाते हुए B से 4 cm दूर (x = +1 cm): वेग = −, त्वरण = −ω²×1, बल = −।
- 14.6 त्वरण a तथा विस्थापन x के बीच के संबंधों में से सरल आवर्त गति से संबद्ध है: केवल (c) a = −10x — त्वरण विस्थापन के अनुक्रमानुपाती और विपरीत दिशा में है (ω² = 10)। (a) a = 0.7x में चिह्न गलत है (त्वरण माध्य स्थिति से दूर की ओर है); (b) a = −200x² और (d) a = 100x³ अरैखिक हैं, इसलिए SHM नहीं हैं।
- 14.7 x(t) = A·cos(ωt + φ), कोणीय आवृत्ति ω = π s⁻¹; आरंभिक स्थिति 1 cm और आरंभिक वेग π cm/s है: A·cos φ = 1 और −Aπ·sin φ = π → A·sin φ = −1 → A = √2 cm, φ = −π/4। यदि cos के स्थान पर sin फलन चुनें, x = B·sin(ωt + α): B·sin α = 1, B·cos α = 1 → B = √2 cm, α = π/4 — आयाम समान (√2 cm), केवल आरंभिक कला कोण भिन्न है।
- 14.8 कमानीदार तुला का पैमाना 0 से 50 kg तक अंकित है और पैमाने की लंबाई 20 cm है: कमानी-स्थिरांक k = 500/0.20 = 2500 N/m; इस तुला से लटकाया गया पिंड 0.6 s के आवर्तकाल से दोलन करता है: T = 2π√(m/k) से m = kT²/(4π²) = 2500×0.36/39.48 ≈ 22.8 kg — पिंड का भार लगभग 22.8 kg है।
- 14.9 1200 N/m कमानी-स्थिरांक की कमानी क्षैतिज मेज़ से जुड़ी है; कमानी के मुक्त सिरे से 3 kg का पिंड जुड़ा है; पिंड को 2.0 cm खींचकर मुक्त किया जाता है (चित्र 14.25): ω = √(1200/3) = 20 rad/s। (i) पिंड के दोलन की आवृत्ति = ω/2π ≈ 3.18 Hz। (ii) पिंड का अधिकतम त्वरण = ω²A = 400×0.02 = 8.0 m/s²। (iii) पिंड की अधिकतम चाल = ωA = 20×0.02 = 0.40 m/s।
- 14.10 अभ्यास 14.9 में, जब कमानी अतानित अवस्था में है तब पिंड की स्थिति x = 0 है तथा बाएँ से दाएँ की दिशा x-अक्ष की धनात्मक दिशा है: (a) t = 0 पर माध्य स्थिति पर: x = 2·sin(20t) cm; (b) t = 0 पर अधिकतम तानित स्थिति पर: x = 2·cos(20t) cm; (c) t = 0 पर अधिकतम संपीडन की स्थिति पर: x = −2·cos(20t) cm — तीनों फलनों में आवृत्ति (20 rad/s) और आयाम (2 cm) समान हैं, केवल आरंभिक कला भिन्न है (क्रमशः 0, 0 के साथ cos, और π के साथ cos)।
- 14.11 चित्र 14.26 के दो वृत्तीय गतियों के त्रिज्य-सदिश के x-अक्ष पर प्रक्षेप की तदनुरूपी SHM: (a) त्रिज्या 3 cm, आवर्तकाल 2 s, t = 0 पर कण निम्नतम बिंदु पर, वामावर्त परिक्रमण: ω = π rad/s, θ(t) = πt − π/2 → x = 3·sin(πt) cm। (b) त्रिज्या 2 m, आवर्तकाल 4 s, t = 0 पर कण बाईं ओर (P), दक्षिणावर्त परिक्रमण: ω = π/2 rad/s, θ(t) = π − πt/2 → x = −2·cos(πt/2) m।
- 14.12 प्रत्येक SHM के लिए तदनुरूपी निर्देश वृत्त (वामावर्त परिक्रमण, x cm में, t s में): (a) x = −2 sin(3t + π/3) = 2 cos(3t + 5π/6): वृत्त की त्रिज्या 2 cm, कोणीय चाल 3 rad/s, आरंभिक स्थिति कोण 5π/6 (150°) पर। (b) x = cos(π/6 − t) = cos(t − π/6): त्रिज्या 1 cm, कोणीय चाल 1 rad/s, आरंभिक स्थिति कोण −π/6 पर। (c) x = 3 sin(2πt + π/4) = 3 cos(2πt − π/4): त्रिज्या 3 cm, कोणीय चाल 2π rad/s, आरंभिक स्थिति कोण −π/4 पर। (d) x = 2 cos πt: त्रिज्या 2 cm, कोणीय चाल π rad/s, आरंभिक स्थिति कोण 0 पर।
- 14.13 चित्र 14.27(a) में k बल-स्थिरांक की कमानी का एक सिरा दृढ़ आधार से जकड़ा है, दूसरे मुक्त सिरे से द्रव्यमान m जुड़ा है; चित्र 14.30(b) में उसी कमानी के दोनों मुक्त सिरों से द्रव्यमान m जुड़े हैं और दोनों सिरों को समान बल F द्वारा तानित किया गया है: (a) दोनों प्रकरणों में कमानी का अधिकतम विस्तार F/k है — (b) में भी कमानी में तनाव सर्वत्र F ही है। (b) यदि (a) का द्रव्यमान तथा (b) के दोनों द्रव्यमानों को मुक्त छोड़ दिया जाए, तो दोलन के आवर्तकाल: (a) T = 2π√(m/k); (b) समानीत द्रव्यमान μ = m/2 से T = 2π√(m/2k) — दो-द्रव्यमान निकाय तेज़ दोलन करता है।
- 14.14 रेलगाड़ी के इंजन के सिलिंडर में पिस्टन का स्ट्रोक (आयाम का दो गुना) 1.0 m है; पिस्टन 200 rad/min की कोणीय आवृत्ति से SHM करता है: आयाम = 0.50 m, ω = 200/60 ≈ 3.33 rad/s → अधिकतम चाल = ωA ≈ 1.67 m/s।
- 14.15 चंद्रमा के पृष्ठ पर गुरुत्वीय त्वरण 1.7 m/s² है; किसी सरल लोलक का पृथ्वी के पृष्ठ पर आवर्तकाल 3.5 s है: T ∝ 1/√g से चंद्रमा पर आवर्तकाल = 3.5×√(9.8/1.7) ≈ 8.4 s।
- 14.16 (a) किसी कण की SHM के आवर्तकाल का मान उस कण के द्रव्यमान तथा बल-स्थिरांक पर निर्भर करता है (T = 2π√(m/k)), फिर भी सरल लोलक का आवर्तकाल लोलक के द्रव्यमान पर निर्भर नहीं करता — क्योंकि लोलक का प्रत्यानयन बल आघूर्ण और जड़त्व आघूर्ण दोनों द्रव्यमान के अनुक्रमानुपाती हैं, अनुपात में द्रव्यमान निरस्त हो जाता है। (b) सरल लोलक की गति छोटे कोण के सभी दोलनों के लिए सन्निकट SHM होती है; बड़े कोणों के दोलनों के लिए अधिक गूढ़ विश्लेषण दर्शाता है कि T का मान 2π√(l/g) से अधिक होता है — गुणात्मक कारण: प्रत्यानयन बल आघूर्ण −mgl·sin θ है और sin θ < θ है, इसलिए प्रभावी प्रत्यानयन SHM मान से कम हो जाता है, गति धीमी पड़ती है। (c) कोई व्यक्ति कलाई घड़ी बाँधे मीनार की चोटी से गिरता है — मुक्त रूप से गिरते समय उसकी घड़ी यथार्थ समय बताएगी, क्योंकि कलाई घड़ी (स्प्रिंग/क्वार्ट्ज़) का चलना गुरुत्व पर निर्भर नहीं करता (केवल लोलक घड़ी रुकती)। (d) गुरुत्व बल के अंतर्गत मुक्त रूप से गिरते किसी केबिन में लगे सरल लोलक के दोलन की आवृत्ति शून्य होगी — प्रभावी गुरुत्व शून्य है, प्रत्यानयन बल ही नहीं रहता।
- 14.17 कार की छत से l लंबाई का सरल लोलक (लोलक का द्रव्यमान M) लटकाया गया है; कार R त्रिज्या की वृत्तीय पथ पर एकसमान चाल v से गतिमान है: प्रभावी गुरुत्व = √(g² + (v²/R)²) (गुरुत्व और अभिकेंद्र त्वरण का सदिश योग); लोलक त्रिज्य दिशा में अपनी साम्यावस्था की स्थिति के इधर-उधर छोटे दोलन करता है, अतः आवर्तकाल = 2π√(l/√(g² + v⁴/R²))।
- 14.18 आधार क्षेत्रफल A तथा ऊँचाई h के कॉर्क का बेलनाकार टुकड़ा ρ₁ घनत्व के द्रव में तैर रहा है; कॉर्क को थोड़ा नीचे दबाकर स्वतंत्र छोड़ देते हैं: विस्थापन x पर प्रत्यानयन बल = −A·ρ₁·g·x (उत्प्लावन में परिवर्तन); द्रव्यमान = A·h·ρ — अतः ω² = ρ₁g/(hρ) और आवर्तकाल T = 2π√(hρ/(ρ₁g)) (द्रव की श्यानता के कारण अवमंदन को नगण्य मानकर)।
- 14.19 पारे से भरी U-नली का एक सिरा चूषण पंप से जुड़ा है, दूसरा सिरा वायुमंडल में खुला छोड़ दिया गया है; दोनों स्तंभों में कुछ दाबांतर बनाए रखा जाता है: जब चूषण पंप को हटा देते हैं, तो पारे का स्तंभ SHM करता है — एक स्तंभ x नीचे जाता है तो दूसरा x ऊपर आता है; प्रत्यानयन बल = 2ρAgx (2x ऊँचाई के पारे के स्तंभ का भार); गतिमान द्रव्यमान = ρAL (L = पारे की कुल लंबाई) — अतः ω² = 2g/L और आवर्तकाल T = 2π√(L/(2g))।
पुस्तक के अतिरिक्त अभ्यास प्रश्न — Extension Q&A (अतिरिक्त भाग)
ये प्रश्न पुस्तक के ‘अतिरिक्त अभ्यास’ भाग से हैं, EG के अपने शब्दों में।
- 14.20 चित्र 14.28 में दर्शाए अनुसार V आयतन के वायु कक्ष की ग्रीवा (गर्दन) के अनुप्रस्थ काट का क्षेत्रफल a है; इस ग्रीवा में m द्रव्यमान की गोली बिना किसी घर्षण के ऊपर-नीचे गति कर सकती है: गोली को थोड़ा नीचे दबाकर मुक्त छोड़ने पर वह SHM करती है — दाब-आयतन विचरण को समतापी मानकर Δp = −p·a·x/V; प्रत्यानयन बल = −(pa²/V)·x; अतः ω² = pa²/(mV) और दोलनों का आवर्तकाल T = 2π√(mV/(pa²))।
- 14.21 आप 3000 kg द्रव्यमान के स्वचालित वाहन पर सवार हैं; जब समस्त वाहन इस पर रखा जाता है, तो निलंबन 15 cm आनमित होता है; एक पूर्ण दोलन की अवधि में दोलन के आयाम में 50% घटोतरी हो जाती है (प्रत्येक पहिया 750 kg द्रव्यमान वहन करता है): (a) कमानी-स्थिरांक (प्रति पहिया) = 750×9.8/0.15 ≈ 4.9×10⁴ N/m (कुल 1.96×10⁵ N/m)। (b) आवर्तकाल T ≈ 2π√(3000/1.96×10⁵) ≈ 0.78 s; आयाम-क्षय e^(−bT/2m) = 0.5 से प्रति पहिया अवमंदन स्थिरांक b = 2×750×ln 2/0.78 ≈ 1.3×10³ kg/s।
- 14.22 सिद्ध करना है कि रैखिक SHM करते किसी कण के लिए, दोलन की किसी अवधि की औसत गतिज ऊर्जा उसी अवधि की औसत स्थितिज ऊर्जा के समान होती है: K = (1/2)mω²A²·sin²(ωt + φ), U = (1/2)mω²A²·cos²(ωt + φ); एक आवर्तकाल में <sin²> = <cos²> = 1/2 — अतः <K> = <U> = (1/4)mω²A² = E/2 — औसत गतिज ऊर्जा औसत स्थितिज ऊर्जा के बराबर है।
- 14.23 10 kg की वृत्तीय चक्री अपने केंद्र से जुड़े तार से लटकी है; चक्री को घूर्णन देकर तार में ऐंठन उत्पन्न करके मुक्त कर दिया जाता है; मरोड़ी दोलन का आवर्तकाल 1.5 s है; चक्री की त्रिज्या 15 cm है: जड़त्व आघूर्ण I = (1/2)MR² = 0.5×10×0.0225 = 0.1125 kg·m²; T = 2π√(I/α) से तार का मरोड़ी कमानी-नियतांक α = 4π²I/T² = 39.48×0.1125/2.25 ≈ 2.0 N·m/rad।
- 14.24 कोई वस्तु 5 cm के आयाम तथा 0.2 Hz की आवृत्ति से SHM करती है (ω = 2π×0.2 ≈ 1.257 rad/s): (a) विस्थापन 5 cm पर: वेग = 0, त्वरण = −ω²×5 ≈ −7.9 cm/s² (परिमाण 7.9, माध्य स्थिति की ओर)। (b) विस्थापन 3 cm पर: वेग = ω√(25−9) ≈ 5.0 cm/s, त्वरण = −ω²×3 ≈ −4.7 cm/s²। (c) विस्थापन 0 cm पर: वेग = ω×5 ≈ 6.3 cm/s (अधिकतम), त्वरण = 0।
- 14.25 किसी कमानी से लटका पिंड क्षैतिज तल में कोणीय वेग ω से घर्षण या अवमंदन रहित दोलन कर सकता है; t = 0 पर पिंड का विस्थापन x₀ है और वेग −v₀ है (ऋणात्मक): समीकरण x = a·cos(ωt + θ) से a·cos θ = x₀ और −aω·sin θ = −v₀ → a² = x₀² + (v₀/ω)² — अतः परिणामी दोलन का आयाम a = √(x₀² + (v₀/ω)²)। (विशेष स्थिति: यदि पिंड को x₀ तक खींचकर विराम से छोड़ा जाए, तो v₀ = ωx₀ और a = x₀ प्राप्त होता है — संगतता की जाँच।)
- आवर्ती ≠ दोलन ≠ SHM; SHM की शर्त a = −ω²x है।
- स्प्रिंग: T = 2π√(m/k); लोलक: T = 2π√(l/g) — केवल छोटे कोणों के लिए; बड़े कोणों पर T बढ़ता है।
- संदर्भ वृत्त से कला कोण समझो — sin/cos रूप केवल कला में भिन्न होते हैं।
- ऊर्जा: E = (1/2)mω²A²; औसत गतिज = औसत स्थितिज = E/2।
- मुक्त रूप से गिरते तंत्र में लोलक दोलन नहीं करता (g_eff = 0); अनुनाद पर आयाम अधिकतम होता है।